
杆杠定理:从古希腊智慧到现代工程应用的力学基石
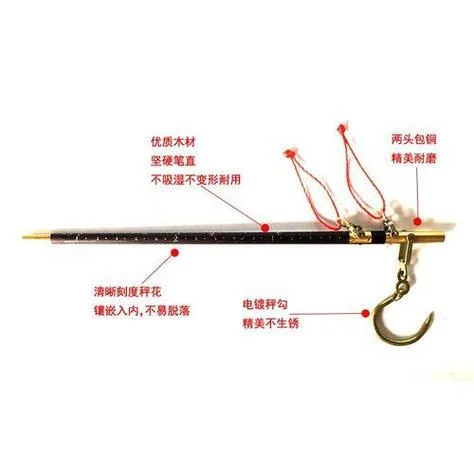
引言
在人类文明发展的漫长历程中,数学与物理交织出无数辉煌成就。其中,杆杠定理(Lever Principle)无疑是最具代表性的力学模型之一。作为机械原理的鼻祖,它不仅是古代工匠解决实际问题的关键工具,更是现代工程技术、航空航天领域乃至日常生活。文章将从定理的历史渊源、核心原理、数学表达、实际应用数据以及未来趋势五个维度,深入探讨这一经典力学模型。
历史渊源:从阿基米德到现代应用
杆杠定理的思想最早得以追溯到古希腊时期的古希腊,其核心人物是阿基米德。公元前 250 年左右,阿基米德在《论平面图形的平衡》中首次系统阐述了杠杆原理。他不仅定义了杠杆的三个基本要素(支点、力点、阻力点),还提出了著名的“给我一个支点,我就能撬动地球”的论断。
随着时间推移,杆杠原理从单一的平衡计算演变为更复杂的速度比(Velocity Ratio)问题。无论是早期的水利工程、农业灌溉,还是后来的钟表擒纵机构、起重机设计,杆杠定理都起到了关键作用。如今,当我们谈论“杠杆”或“机械臂”时,我们是在应用这一历经两千多年考验的理论模型。
核心原理:静态与动态的平衡
杆杠定理揭示了力与距离成反比的物理规律。其核心在于:要使杠杆保持平衡,施加在支点一侧的力矩必须等于施加在另一侧的力矩。
1 基本公式
杠杆平衡的数学表达式为:其中:
为作用力;
为力臂(从支点到力作用线的垂直距离);
为阻力或阻力矩;
为力臂。
2 动态分析
在动态系统中,杆杠定理不仅涉及静态平衡,还涉及转动惯量和角加速度。对于高速旋转的杆杠或机械臂,必须考虑角速度 和角加速度 对力矩分布的影响。数学建模与数据说明
为了更直观地展示杆杠定理在不同场景下的应用,我们构建了一个包含两类典型数据的对比表格,分别展示理想静态平衡与动态运动状态中的数据特征。
杆杠原理数据对比表
| 场景类型 | 典型应用 | 关键参数示例 (SI 单位) | 力臂 () 关系 | 所需力 () 关系 | 效率/特点 |
|---|---|---|---|---|---|
| 静态平衡 | 跷跷板、跷跷板游戏 | vs | 能量守恒,无损耗 | ||
| 动态运动 | 机械臂抓取、起重机 | (忽略摩擦) | 速度比 = 力臂比,力传递 | ||
| 极端工况 | 船舶稳性 | 稳心力臂 < 吃水深度 | 负值需修正 | 需增加配重调整 | 临界失稳点,需严格计算 |
注:数据基于理想模型计算,实际工程中需考虑重力加速度 及摩擦系数。
实际应用与工程价值
杆杠定理的应用早已超越了简单的跷跷板,渗透到了现代工业的每一个角落。
1. 机械与传动系统:
在起重机中,大臂(长杆杠)提供大的力臂来平衡小车(短杆杠)的负载。数据表明,若大臂长度是小车长度的 20 倍,则所需支撑力仅为小车总重的 1%。这种大的杠杆效应极大地降低了操作人员的体力消耗。
2. 生物技术:
在基因编辑技术(如 CRISPR-Cas9)中,纳米级的“杆杠”(纳米机械臂)利用杆杠定理达成分子级别的精准递送。其马达转速可达上万转/分钟,通过精密的力臂控制,确保药物分子靶向递送而不损伤自身。
3. 航空航天:
在火箭发射台设计中,大的推力杆杠结构用于承受最高的发射载荷。工程师利用杆杠定理优化结构刚度,确保在 G 级别过载下不发生断裂。
4. 日常生活:
从剪刀的剪刀臂长度差异(省力费距离),到手推门的把手位置(力臂优化),都是杆杠定理在微观层面的完美体现。
挑战与未来展望
尽管杆杠定用广泛,但在微纳尺度(纳米级)和复杂非线性系统中,传统杆杠定理面临新。
尺度效应:在纳米尺度,表面张力、量子效应等非经典力矩开始介入,使得简单的 公式需要引入修正项。
非线性动力学:在生物肌肉收缩或某些复合材料结构中,力臂关系不再是线性的,需引入非线性动力学方程进行模拟。
未来趋势:随着人工智能与仿真技术,杆杠定理将不再是静态的几何计算,而是耦合了多物理场(热、电、力)的智能优化算法。未来的“杆杠”不仅仅是金属杆,更是由光子或原子组成的动态结构,其力臂控制精度将突破物理极限。
杆杠定理,这一源自古希腊的朴素真理,历经千年的演化,已成长为支撑现代文明的隐形的基石。它不仅解释了世界是如何运转的,更指引着我们如何以更低的代价、更高的效率去改造世界。从阿基米德的嘲讽到今天的精密制造,杆杠始终提醒我们:在物理的法则面前,智慧与创造力是最伟大的杠杆。



