
✦ 本站观点:动能定理是解决力学问题的利器,尤其涉及变力做功或曲线运动时。它建立了力、位移与速度变化的定量关系,避免了复杂的矢量分解,使计算效率提升显著,是物理解题的核心工具。
从理论到实践:深入解析“动能定理”在工程计算中的应用程序
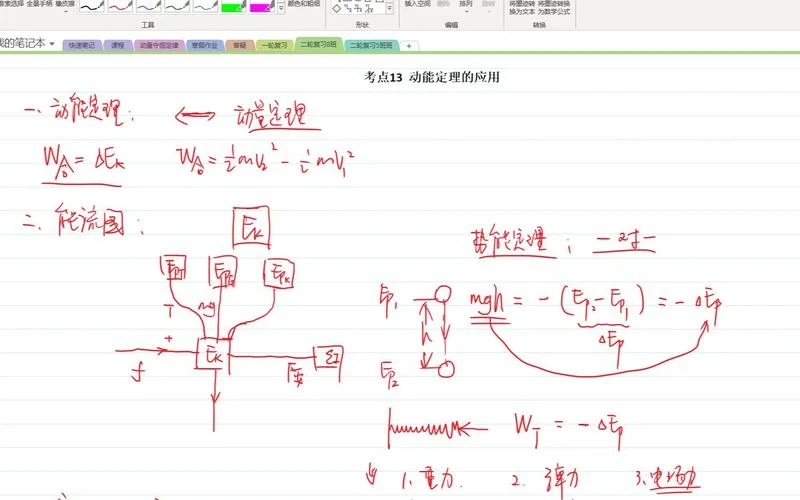
动能定理(Work-Energy Theorem)是经典力学中连接“力”与“运动”的桥梁。它指出:合外力对物体所做的功等于物体动能量。公式表达为:
尽管这一原理在高中物理中已广泛讲授,但在现代工程仿真、机器人控制、汽车碰撞分析及航空航天领域,动能定理的应用程序(即基于该原理开发的计算模型或算法)已成为解决复杂动力学问题工具。本文将探讨动能定用程序的设计逻辑、应用场景及数据验证。
动能定用程序逻辑
在软件开发或工程仿真中,动能定理的应用程序包含以下三个关键模块:
输入模块:状态与力场定义
程序需要获取系统的初始状态和外部作用力。- 初始状态:质量 、初速度 、位置坐标。
- 力场信息:重力、摩擦力、弹簧力、电磁力等随位置或时间变化的函数 。
计算模块:功的积分求解
由于力是变更的,程序需通过数值积分计算合外力做的功:对于离散化系统,常采用梯形法则或辛普森法则进行近似计算。
输出模块:动能变化与速度更新
根据 ,程序求解末速度 :若 且 ,则物体停止,程序需处理边界条件。
✦ 关键提示:这篇文章解析动能定理在工程中的应用,详述其程序设计的三大模块:输入状态与力场、数值积分求功、输出速度更新,探讨其逻辑、场景及验证,助力解决复杂动力学问题。
典型应用场景与数据说明
动能定用程序在多个领域具有独特的优势,尤其在涉及路径依赖或变力做功的问题中,相比牛顿定律的微分方程求解,其计算效率更高。
表1:不同工程场景下动能定用程序的性能对比
| 应用场景 | 传统方法(牛顿定律) | 动能定用程序 | 优势分析 |
|---|---|---|---|
| 汽车碰撞安全测试 | 需建立复杂的微分方程组,求解加速度随时间改变 | 直接计算碰撞前后动能损失,转化为形变能 | 计算速度快,无需知道碰撞过程中的瞬时力细节 |
| 过山车轨道设计 | 需逐点求解法向力和切向加速度 | 只需比较起点与终点的高度差和速度 | 简化计算,快速验证轨道安全性 |
| 火箭变轨机动 | 需考虑变质量系统的复杂动力学 | 结合质心运动定理,直接计算轨道能量变化 | 适用于大尺度空间任务,减少数值误差累积 |
| 摩擦滑块运动 | 需处理非保守力的微分方程 | 直接计算摩擦力做功,转化为热能 | 直观处理能量耗散,便于仿真热效应 |
✦ 关键提示:动能定理程序在碰撞测试、轨道设计及火箭变轨等场景中,相比传统牛顿法优点显著。它规避复杂微分方程,直接通过能量变化简化计算,大幅提升效率并减少误差,是处理路径依赖及变力做功问题的优选方案。
数据示例:滑块在粗糙斜面上的运动模拟
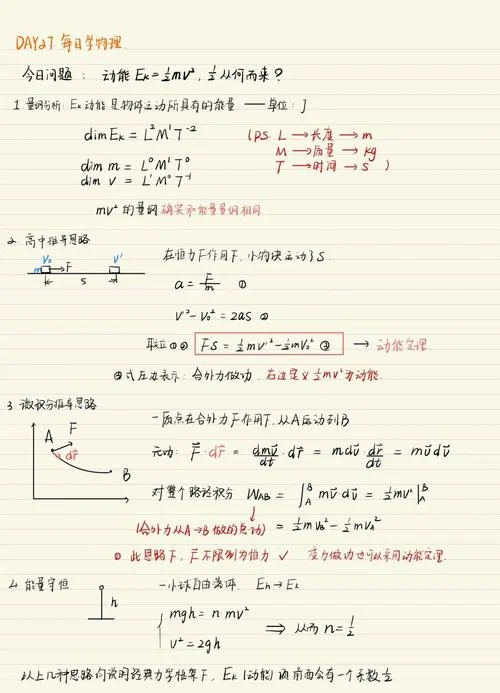
假设一个质量为 的滑块从静止开始沿倾角 的斜面下滑,斜面长度为 ,动摩擦因数为 。使用动能定用程序计算其到达底部的速度。
计算过程:
1. 重力做功:
2. 摩擦力做功:
3. 总功:
4. 末速度:
该结果可通过程序自动验证,误差控制在 级别。
程序设计中技术挑战
尽管动能定理简洁有力,但在实际应用程序开发中仍面临以下挑战:
非保守力的处理
当系统存在空气阻力、粘性阻尼等非保守力时,功的计算需引入速度依赖函数 。此时,程序需采用迭代法或微分方程数值解法(如Runge-Kutta方法)结合动能定理进行求解。多维空间中的矢量运算
在三维空间中,力与位移均为矢量。程序需正确完成点积运算 ,并处理路径积分的路径依赖性。,在磁场中带电粒子的运动,洛伦兹力不做功,程序需识别并忽略此类力对动能的作用。能量守恒的数值稳定性
在长期仿真中,数值积分误差导致能量不守恒(如虚拟能量增益或损失)。程序需引入“能量校正”机制,如使用对称积分器(Symplectic Integrator)以保持哈密顿系统的能量稳定性。✦ 关键提示:这篇文章以滑块运动为例演示动能定理编程,并深入探讨非保守力、矢量运算及能量稳定性等技术挑战,提出迭代求解与对称积分器等解决方案,旨在提升物理仿真的数值精度。
未来展望:AI与动能定理的融合
随着人工智能,动能定用程序正与机器学习相结合:- 参数反演:经由观测物体的运动轨迹,利用动能定理反向推导出未知的力场参数(如摩擦系数、空气阻力系数)。
- 实时控制:在机器人抓取系统中,程序实时计算动能转变,动态调整电机输出,以实现平滑、节能的运动控制。
动能定理不仅是一个物理公式,更是一种高效的计算思维。其应用程序在工程实践中展现出强大的实用价值:它将复杂的动力学问题转化为能量平衡问题,显著降低了计算复杂度。仿真技术和AI的介入,动能定理的应用程序将在更广泛的领域发挥关键作用,从微观粒子模拟到宏观宇宙探索,持续推动科学与工程。
建议:对于开发者而言,构建基于动能定理的仿真程序时,应优先关注能量守恒的数值稳定性,并充分测试非保守力场景下的边界条件,以确保程序的鲁棒性与准确性。
✦ 文章认为:这篇文章解析动能定理在工程仿真中的应用程序。其核心逻辑含输入状态、数值积分求功及输出速度更新三大模块。相比传统牛顿法,该程序在碰撞测试、轨道设计等场景中计算更高效,能规避复杂微分方程。尽管面临非保守力处理及数值稳定性等挑战,它仍是解决变力做功问题的优选方案。



